


স্ব-চালিত মডুলার ট্রান্সপোর্টার (SPMT) প্রাথমিকভাবে বিভিন্ন স্পেসিফিকেশনের মডিউল নিয়ে গঠিত, একটি পাওয়ার প্যাক ইউনিট (PPU), সেইসাথে বৈদ্যুতিক, নিয়ন্ত্রণ এবং হাইড্রোলিক সিস্টেমের সাথে সজ্জিত। পিপিইউতে ডিজেল ইঞ্জিন, হাইড্রোলিক পাম্প অ্যাসেম্বলি, ফুয়েল ট্যাঙ্ক এবং কন্ট্রোল প্যানেলের মতো উপাদান রয়েছে; ইঞ্জিন হাইড্রোলিক পাম্পগুলিকে হাইড্রোলিক শক্তি উৎপন্ন করার জন্য চালিত করে, যার ফলে প্রতিটি অ্যাক্সেলে হাইড্রোলিক মোটর চালিত হয় (প্রতিটি ড্রাইভ চাকা 60 kN চালক শক্তি প্রদান করে) যানটিকে চালিত করতে। উপরন্তু, PPU প্লাটফর্ম লিফটিং/লোয়ারিং, এক্সেল স্টিয়ারিং এবং সামগ্রিক যানবাহন নিয়ন্ত্রণের জন্য হাইড্রোলিক শক্তি সরবরাহ করে। PPU এবং ট্রান্সপোর্টারের কনফিগারেশন চিত্রে চিত্রিত করা হয়েছে (উদাহরণ হিসাবে একটি 6-অ্যাক্সেল, 2-ফাইল সেটআপ ব্যবহার করে)।
প্রশস্ত লোড পরিবহনের জন্য, ট্রান্সপোর্টারদের তিন বা ততোধিক ফাইল সহ ইউনিট গঠনের জন্য পার্শ্বীয়ভাবে সংযুক্ত করা যেতে পারে; অতিরিক্ত-দীর্ঘ লোডের জন্য, তাদের দ্রাঘিমাংশে সংযুক্ত করা যেতে পারে বিভিন্ন সংখ্যক অ্যাক্সেল মডিউল তৈরি করতে - বৃহত্তর কাপলিং এর ফলে উচ্চ লোড ক্ষমতা হয়। প্ল্যাটফর্মটি 1,500 মিমি ± 350 মিমি উত্তোলন পরিসর সমর্থন করে যাতে পণ্য উত্তোলন এবং অবস্থানের সুবিধা হয়। স্বতন্ত্র ট্রান্সপোর্টার ইউনিটগুলি তাদের নিয়ন্ত্রণ ব্যবস্থাগুলিকে সংযুক্ত করে ঐক্যবদ্ধভাবে (সিঙ্ক্রোনাসভাবে) কাজ করতে পারে, যখন পৃথক চাকার অক্ষগুলি +100 ডিগ্রি থেকে -130 ডিগ্রির মধ্যে স্বাধীনভাবে ঘুরতে পারে। ঘূর্ণনের একটি নির্দিষ্ট কেন্দ্রের চারপাশে অক্ষগুলিকে নির্দিষ্ট কোণে ঘোরানোর মাধ্যমে, সম্পূর্ণ যানবাহন সমাবেশ যে কোনও দিকে রৈখিক অনুবাদ সম্পাদন করতে পারে এবং একটি 360 ডিগ্রি অন-দ্য-স্পট ঘূর্ণন সম্পাদন করতে পারে।
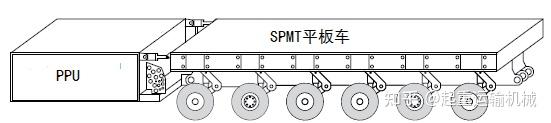
PPU এবং SPMT পরিবহনকারীদের পরিকল্পিত চিত্র
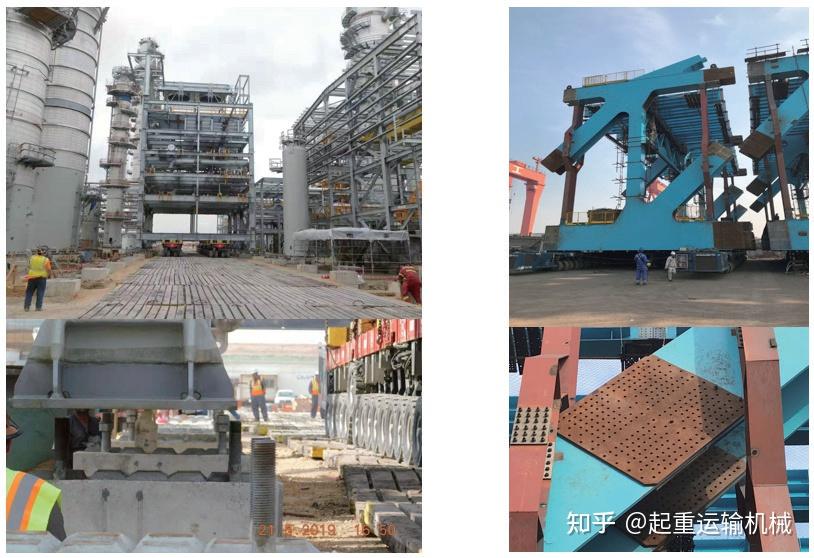
SPMTs ব্যবহার করে অবস্থান নির্ধারণ এবং বড় মডিউল ইনস্টল করার সম্ভাব্যতা
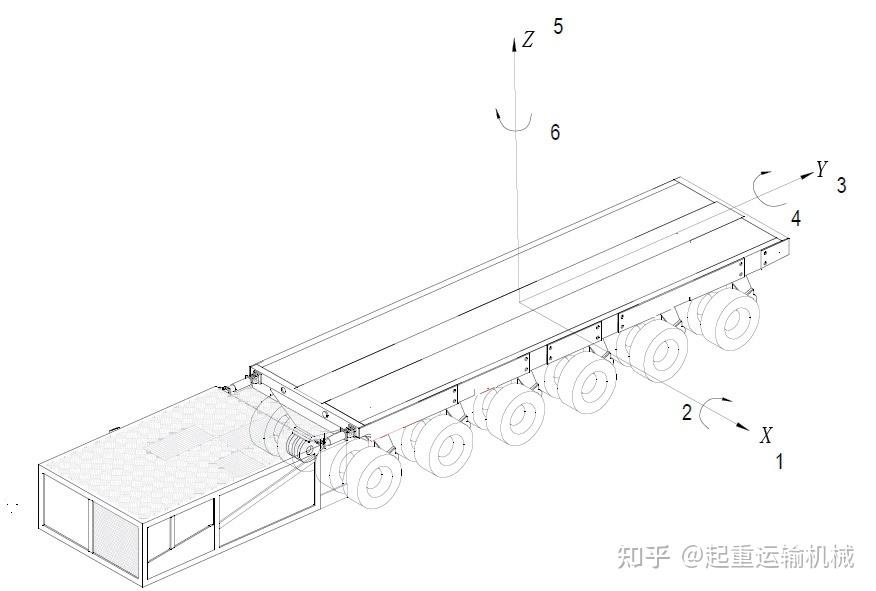
চিত্রে দেখানো হয়েছে (উদাহরণ হিসাবে একটি 6-অ্যাক্সেল, 2-ফাইল কনফিগারেশন ব্যবহার করে), SPMT ইউনিটটি চলাচলের স্বাধীনতার ছয় ডিগ্রি সক্ষম: X-অক্ষ বরাবর অনুবাদ (DOF 1), Y-অক্ষ বরাবর অনুবাদ (DOF 3), এবং Z-অক্ষ বরাবর উল্লম্ব উত্তোলন/নিচু করা (DOF 5); এটি X-অক্ষ (DOF 2), Y-অক্ষ (DOF 4) বরাবর ঘূর্ণায়মান এবং Z-অক্ষ (DOF 6) এর কাছাকাছি জায়গায় ঘূর্ণন সঞ্চালন করতে পারে।
স্বাধীনতার 2, 4, এবং 5 ডিগ্রি: অপারেটিং এবং নিয়ন্ত্রণ নীতি
উপরের চিত্রে দেখানো হয়েছে, মানব-মেশিন ইন্টারফেসের মাধ্যমে সুনির্দিষ্ট অপারেশনাল নিয়ন্ত্রণ সক্ষম করে SPMT সমর্থন সিস্টেমের মাধ্যমে 2, 4, এবং 5 ডিগ্রি স্বাধীনতা অর্জন করা যেতে পারে। SPMT সাপোর্ট সিস্টেমের হাইড্রোলিক সার্কিটের প্রতিটি পাশে দ্বৈত লাইন থাকে- একটি দূরবর্তী (সামনের) প্রান্ত এবং অন্যটি প্রক্সিমাল (পিছন) প্রান্ত সরবরাহ করে। এই কনফিগারেশনটি দুই পক্ষ জুড়ে মোট চারটি স্বাধীন সমর্থন লাইন প্রদান করে; প্রতিটি লাইন একটি নির্দিষ্ট সমর্থন অঞ্চলের সাথে সংযোগ স্থাপন করে, যার ফলে চিত্র 2-এ চিত্রিত XY সমতলের মধ্যে চারটি স্বাধীন সমর্থন এলাকা স্থাপন করা হয়।
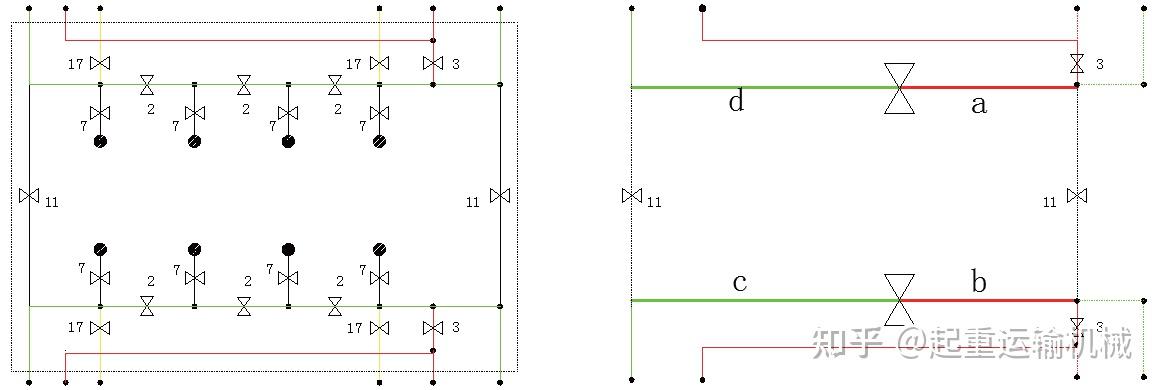
চিত্রে দেখানো হয়েছে, ভালভ বডি 2, 3, 11, এবং 17 কনফিগার করে, SPMT সমাবেশকে চারটি স্বাধীন সমর্থন জোনে (a, b, c, এবং d) ভাগ করা যেতে পারে; প্রতিটি জোন স্বাধীনভাবে নিয়ন্ত্রিত হতে পারে, সমগ্র সমাবেশ একটি মানব-মেশিন ইন্টারফেসের মাধ্যমেও পরিচালিত হতে পারে, 5-ডিগ্রী-অফ-স্বাধীনতা উত্তোলন ক্রিয়াকলাপ সক্ষম করে। সমর্থন জোন a এবং b, পাশাপাশি c এবং d সংযুক্ত করে, SPMT সমাবেশকে Y-অক্ষ বরাবর সামনে এবং পিছনের জোনে ভাগ করা হয়েছে; এই অঞ্চলগুলিতে উত্তোলন সামঞ্জস্য করা 2-ডিগ্রী-অফ-স্বাধীনতা অনুদৈর্ঘ্য পিচিং অপারেশনকে সক্ষম করে। একইভাবে, সমর্থন জোন a এবং d, পাশাপাশি b এবং c সংযুক্ত করে, সমাবেশকে X-অক্ষ বরাবর বাম এবং ডান অঞ্চলে ভাগ করা হয়েছে; এই অঞ্চলগুলিতে উত্তোলন সামঞ্জস্য করা 4-ডিগ্রী-অফ-স্বাধীনতা পার্শ্বীয় ঘূর্ণায়মান ক্রিয়াকলাপগুলিকে সক্ষম করে।
SPMT সাপোর্ট সিস্টেমের উত্তোলনের গতি প্রকৃত প্রয়োজনীয়তার উপর ভিত্তি করে দুটি পর্যায়ে সামঞ্জস্য করা যেতে পারে: প্রথম পর্যায়টি নিয়ন্ত্রণ ব্যবস্থার মাধ্যমে কনফিগার করা হয় (0% থেকে 100% পর্যন্ত সামঞ্জস্যযোগ্য), এবং দ্বিতীয় পর্যায়টি একটি potentiometer (0 থেকে 100 পর্যন্ত সামঞ্জস্যযোগ্য) ব্যবহার করে সামঞ্জস্য করা হয়। তাত্ত্বিকভাবে, উত্তোলনের গতি একটি অসীম নিম্ন স্তরে সামঞ্জস্য করা যেতে পারে।
সংক্ষেপে, এর সমর্থন ব্যবস্থার মাধ্যমে, SPMT অসীম উত্তোলন/নিচু করার পাশাপাশি পিচিং এবং ঘূর্ণায়মান গতিবিধি সক্ষম করে-চিত্র 2-এ চিত্রিত স্বাধীনতার 2, 4, এবং 5 ডিগ্রি জুড়ে।
1, 3, এবং 6 ডিগ্রী স্বাধীনতার জন্য কাজ এবং নিয়ন্ত্রণ নীতি
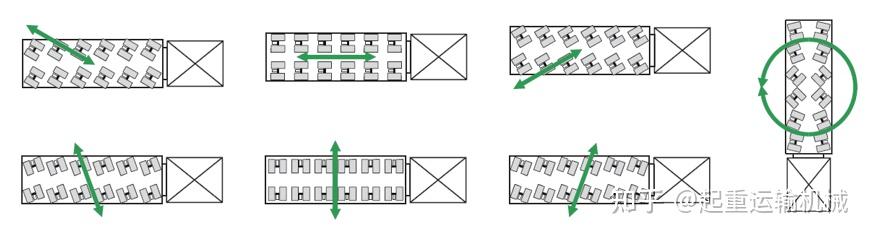
স্বাধীনতার ডিগ্রি (1, 3, এবং 6) SPMT এর স্টিয়ারিং এবং ড্রাইভ সিস্টেমের মাধ্যমে অর্জন করা হয়। চিত্রটি SPMT-এর কিছু স্টিয়ারিং মোডকে চিত্রিত করে, যা XY সমতলের মধ্যে যে কোনও দিকে চলাচল করতে সক্ষম করে এবং সেই সমতলের যে কোনও বিন্দুর চারপাশে যে কোনও কোণে স্টিয়ারিং করে। চাকা-এন্ড হাইড্রোলিক মোটর দ্বারা প্রদত্ত প্রপালশন সহ ড্রাইভ চাকাগুলি প্ল্যাটফর্মের জ্যামিতিক কেন্দ্রের চারপাশে প্রতিসমভাবে বিতরণ করা হয়; সিস্টেমটি অপারেশন চলাকালীন শক এবং কম্পন কমানোর জন্য ডিজাইন করা হয়েছে। ভ্রমণ গতির উপর ভিত্তি করে দুটি অপারেটিং মোড উপলব্ধ: "সাধারণ মোড" এবং "ক্রিপ মোড।" সাধারণ মোডে, অপারেটর হাইড্রোলিক পাম্পের আউটপুট চাপ এবং প্রবাহ নিয়ন্ত্রণ করতে থ্রোটলের মাধ্যমে ইঞ্জিনের গতি নিয়ন্ত্রণ করে, যার ফলে হাইড্রোলিক মোটরগুলির গতি নিয়ন্ত্রণ করে। ক্রীপ মোড নির্দিষ্ট সিস্টেম ইনপুট সেটিংসের জন্য অনুমতি দেয়, স্বয়ংক্রিয়, স্থির-গতির চলাচল সক্ষম করে; তাত্ত্বিকভাবে, হামাগুড়ির গতি অসীম ধীর হতে পারে।
উপরোক্ত বিশ্লেষণের উপর ভিত্তি করে, SPMT-এর সমর্থন, স্টিয়ারিং এবং ড্রাইভ সিস্টেমগুলি স্বাধীনতার প্রতিটি ডিগ্রির জন্য তাত্ত্বিকভাবে অসীম ভ্রমণ গতির সাথে সমস্ত স্বাধীনতা জুড়ে চলাচল করতে সক্ষম করে। XY সমতলের মধ্যে নির্বিচারে একাধিক ইউনিট একত্রিত করার ক্ষমতার সাথে মিলিত, এটি বড় আকারের, ভারী মডুলার উপাদানগুলির ইনস্টলেশন এবং অবস্থানের জন্য অনুমতি দেয়।
SPMT অবস্থান নির্ভুলতা যাচাই পরীক্ষা
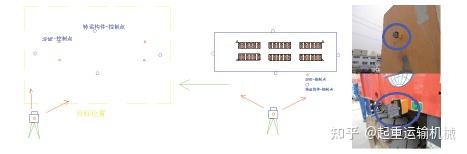
এই বৈধতা পরীক্ষাটি প্রতিষ্ঠিত পদ্ধতি অনুসরণ করে পেশাদার কর্মীদের দ্বারা পরিচালিত 6-অ্যাক্সেল SPMT ব্যবহার করে একটি স্তরের কংক্রিট পৃষ্ঠে পরিচালিত হয়েছিল। পরিমাপ সেটআপ একটি উচ্চ-নির্ভুল মোট স্টেশন সিস্টেম এবং "ডিজিটাল ডক" স্বয়ংক্রিয় পরিদর্শন সফ্টওয়্যার ব্যবহার করেছে; মোট স্টেশনে 0.5 সেকেন্ডের একটি কৌণিক নির্ভুলতা এবং 0.5 মিমি + 1 মিমি/পিপিএমের একটি বিস্তৃত নির্ভুলতা রয়েছে, একটি কম্পিউটিং সিস্টেম যা একযোগে পরিমাপ এবং ট্র্যাকিংয়ের জন্য একাধিক ইউনিট সিঙ্ক্রোনাইজ করতে সক্ষম।
SPMT কম্পোনেন্টের সাথে লোড হওয়ার পরে, প্রাথমিক গ্রাউন্ড রেফারেন্স পয়েন্টগুলি প্রতিষ্ঠিত হয়েছিল, এবং এই রেফারেন্স পয়েন্টগুলির উপর ভিত্তি করে কম্পোনেন্টের লক্ষ্য পরিমাপ পয়েন্টগুলির স্থানাঙ্কগুলি গণনা করা হয়েছিল। SPMT তারপর রেফারেন্স অবস্থান থেকে দূরে সরে যায়, একটি পূর্বনির্ধারিত পথ ধরে ফিরে আসে এবং মূল রেফারেন্স অবস্থানে নিজেকে পুনঃস্থাপন করে। পুনঃস্থাপনের পরে, উপাদানের বাম এবং ডান উভয় দিকের পরিমাপ বিন্দুগুলির স্থানাঙ্কগুলি পরিমাপ করা হয়েছিল; SPMT-এর অবস্থান নির্ভুলতা নির্ণয় করার জন্য এগুলিকে তখন প্রাথমিক স্থানাঙ্কের সাথে তুলনা করা হয়েছিল।
পরীক্ষামূলক পদ্ধতির বর্ণনা
ধাপ 1: মাটিতে একটি প্রাথমিক রেফারেন্স পয়েন্ট স্থাপন করতে একটি মোট স্টেশন এবং সংশ্লিষ্ট ফিক্সচার ব্যবহার করুন। এই রেফারেন্স পয়েন্টের উপর ভিত্তি করে লক্ষ্য (কম্পোনেন্ট) স্থানাঙ্কগুলি গণনা করুন এবং পরিমাপ মার্কারগুলিকে সংযুক্ত করার সময় দ্রুত, উচ্চ-নির্ভুলতা স্টেকআউট (1 মিমি এর চেয়ে ভাল নির্ভুলতা) সঞ্চালন করুন৷
ধাপ 2: স্বাভাবিক ড্রাইভিং মোডে প্রারম্ভিক রেফারেন্স পয়েন্টটি ছেড়ে যাওয়ার পরে, SPMT ইনস্টলেশনের দৃশ্যকে অনুকরণ করে এবং রেফারেন্স পয়েন্টে ফিরে আসে; প্রায় 20 মিটারের মধ্যে পৌঁছানোর পর, ট্র্যাজেক্টরি ট্র্যাকিংয়ের প্রস্তুতি শুরু হয়।
ধাপ 3: গাড়িটি প্রাথমিক রেফারেন্স পয়েন্ট থেকে 20-10 মিটার সীমার মধ্যে ভ্রমণ করার সময়, একটি 360 ডিগ্রি ট্র্যাকিং প্রিজম চলাচলের পথ পর্যবেক্ষণ করতে ব্যবহৃত হয়। কম্পোনেন্টের চলাচলের সময়, চারটি স্বয়ংক্রিয় মোট স্টেশন ডেটা প্রতিক্রিয়া প্রদানের জন্য রিয়েল-টাইমে প্রিজম ট্র্যাক করে, সেই ডেটার উপর ভিত্তি করে রিয়েল-টাইম ট্র্যাজেক্টরি সংশোধনের অনুমতি দেয়।
ধাপ 4: ট্র্যাজেক্টরি সংশোধনের পরে, গাড়িটি "মাইক্রো-মুভ" মোডে স্যুইচ করে। লক্ষ্য এলাকার 30 মিমি এর মধ্যে একটি জোনে প্রবেশ করার পরে, ভিজ্যুয়াল রেফারেন্স পয়েন্ট ব্যবহার করে দ্রুত সমন্বয় করা হয়; এই পয়েন্টগুলি একটি স্বজ্ঞাত এবং সুবিধাজনক ইন্টারফেস অফার করে, যা SPMT অপারেটরদের দ্রুত, সরাসরি সমন্বয় করতে সক্ষম করে।
ধাপ 5: পোজ ফিডব্যাক প্রদানের জন্য মোট স্টেশন ব্যবহার করে উচ্চ-নির্ভুলতা পরিদর্শন করা হয়; চূড়ান্ত, সুনির্দিষ্ট স্থান নির্ধারণের অবস্থা নিশ্চিত করতে SPMT এই প্রতিক্রিয়ার উপর ভিত্তি করে তার অবস্থান সামঞ্জস্য করে। স্থাপনের পরে, পরীক্ষামূলক ফলাফল বিশ্লেষণের জন্য পরিদর্শন পয়েন্ট থেকে অবস্থানগত ডেটা রেকর্ড করা হয়।
উপরের পরীক্ষামূলক বিশ্লেষণের উপর ভিত্তি করে, SPMT স্বাভাবিক অপারেশন (নন-ইঞ্চিং মোড) চলাকালীন 10 মিটারের মধ্যে তার সরল-রেখার ভ্রমণ সংশোধন করতে পারে, যখন SPMT-এর সঠিক অবস্থানের (ইঞ্চিং মোড) নির্ভুলতা 2 মিলিমিটারের মধ্যে পৌঁছাতে পারে।
SPMT এর সমর্থন, স্টিয়ারিং এবং ড্রাইভ সিস্টেমগুলির একটি কার্যকরী বিশ্লেষণ বৃহৎ-স্কেল, ভারী মডুলার উপাদানগুলির জন্য ইনস্টলেশন এবং পজিশনিং ক্রিয়াকলাপ সম্পাদন করার ক্ষমতা প্রদর্শন করে। অবস্থান নির্ভুলতা নির্ধারণ করতে, মোট স্টেশন পরিমাপ সিস্টেম এবং প্রকৃত প্রকল্প অপারেশন ব্যবহার করে পরীক্ষাগুলি পরিচালিত হয়েছিল, যা যাচাই করে যে অবস্থান নির্ভুলতা 2 মিমি এর মধ্যে পড়ে। এই ফলাফলগুলি বড় মডুলার উপাদানগুলির ইনস্টলেশন এবং অবস্থানের জন্য গুরুত্বপূর্ণ নির্দেশিকা প্রদান করে।
ওরিয়েন্টাল যানবাহন থেকে SPMT সমাধান
উপরের বিশ্লেষণটি দেখায় যে এসপিএমটিগুলি বড় এবং ভারী মডুলার উপাদানগুলির ইনস্টলেশনের জন্য প্রয়োজনীয় বহু-দিকনির্দেশক আন্দোলন, উত্তোলন, সমতলকরণ এবং সুনির্দিষ্ট অবস্থান প্রদান করতে পারে। এই ক্ষমতাগুলির উপর ভিত্তি করে, ওরিয়েন্টাল যানবাহন ভারী-লোড পরিবহন এবং ইনস্টলেশন প্রকল্পের দাবির জন্য SPMT এবং মডুলার পরিবহন সমাধানের একটি পরিসীমা প্রদান করে।
দ5-অ্যাক্সেল স্ব-চালিত মডুলার ট্রান্সপোর্টারবড় আকারের এবং ভারী শিল্প সরঞ্জাম পরিবহনের জন্য ডিজাইন করা একটি কমপ্যাক্ট SPMT সমাধান। এর স্ব-চালিত অপারেশন, হাইড্রোলিক সাসপেনশন এবং সুনির্দিষ্ট স্টিয়ারিং কাজের পরিবেশের দাবিতে নমনীয় আন্দোলন এবং অবস্থান প্রদান করে। মডুলার কনফিগারেশন এছাড়াও বিভিন্ন পণ্যসম্ভার মাত্রা এবং প্রকল্পের প্রয়োজনীয়তা অভিযোজিত করা যেতে পারে.
বৃহত্তর ভারী-লোড অ্যাপ্লিকেশনের জন্য,SPMT ট্রেলারহাইড্রোলিক সাসপেনশন এবং স্টিয়ারিং সিস্টেম সহ একটি উচ্চ-ক্ষমতা মডুলার পরিবহন প্ল্যাটফর্ম প্রদান করে। এর মডুলার কাঠামো কার্গোর ওজন এবং মাত্রা অনুযায়ী বিভিন্ন এক্সেল কনফিগারেশনকে একত্রিত করার অনুমতি দেয়, এটিকে বড় শিল্প সরঞ্জাম এবং অবকাঠামো প্রকল্পের জন্য উপযুক্ত করে তোলে।

দব্রিজ বিম পরিবহনের জন্য স্ব-চালিত মডুলার ট্রান্সপোর্টারভারী সেতুর বিম এবং অন্যান্য বড় আকারের অবকাঠামো উপাদানগুলির পরিবহন এবং অবস্থানের জন্য বিশেষভাবে ডিজাইন করা হয়েছে। এর স্ব-চালিত হাইড্রোলিক সিস্টেম এবং মডুলার কনফিগারেশন জটিল নির্মাণ সাইট এবং ভারী উত্তোলন এবং পজিশনিং অপারেশনগুলির জন্য প্রয়োজনীয় ম্যানুভারেবিলিটি প্রদান করে।

উচ্চ পরিবহন ক্ষমতা প্রয়োজন প্রকল্পের জন্য,300–400T স্ব-চালিত মডুলার ট্রান্সপোর্টারঅতি-ভারী পণ্যসম্ভারের জন্য একটি ভারী-শুল্ক সমাধান অফার করে। কনফিগারযোগ্য এক্সেল লাইন এবং স্ব-চালিত অপারেশন সহ, এটি বিভিন্ন লোড প্রয়োজনীয়তা এবং প্রকল্পের অবস্থার সাথে মানিয়ে নেওয়া যেতে পারে।
এই SPMT সমাধানগুলি প্রদর্শন করে যে কীভাবে মডুলার পরিবহন প্রযুক্তি প্রচলিত ভারী-লোড পরিবহনের বাইরে প্রসারিত হতে পারে যাতে বড় মডুলার উপাদানগুলির অবস্থান এবং ইনস্টলেশন সমর্থন করে। কার্গো ওজন, মাত্রা, মাধ্যাকর্ষণ কেন্দ্র, সাইটের অবস্থা এবং প্রয়োজনীয় অবস্থান নির্ভুলতার উপর নির্ভর করে, উপযুক্ত SPMT কনফিগারেশন নির্বাচন বা কাস্টমাইজ করা যেতে পারে।

ওরিয়েন্টাল যানবাহন সম্পর্কে
Oriental Vehicles International Co., Limited হল সেমি-ট্রেলার, ক্যারিয়ার, এবং বিশেষ পরিবহন সরঞ্জামের পেশাদার প্রস্তুতকারক। 2002 সালে প্রতিষ্ঠিত, কোম্পানির যানবাহন গবেষণা এবং উন্নয়ন এবং উৎপাদনে 20 বছরেরও বেশি অভিজ্ঞতা রয়েছে। এর উত্পাদন সুবিধাগুলি প্রায় 300,000 বর্গ মিটার কভার করে, যার মধ্যে একটি 80,000-বর্গ-মিটার উত্পাদন এলাকা রয়েছে যার মধ্যে বিশেষ যানবাহন উত্পাদন লাইন এবং উত্সর্গীকৃত পরিদর্শন সরঞ্জাম রয়েছে।
ওরিয়েন্টাল যানবাহন গ্রাহকের প্রয়োজনীয়তা অনুযায়ী কাস্টমাইজড আধা-ট্রেলার এবং ভারী পরিবহন সমাধান প্রদান করে। বড় এবং ভারী নন-স্ট্যান্ডার্ড কার্গোর জন্য, কোম্পানিটি 30 থেকে 1,200 টন পর্যন্ত কাস্টমাইজড লোডিং ক্ষমতা সহ ডিজাইন এবং উৎপাদন কভার করে একটি সমন্বিত পরিষেবা অফার করে। এর পণ্যগুলি 20 টিরও বেশি দেশে রপ্তানি করা হয়েছে এবং নির্মাণ, সরবরাহ, খনি, শক্তি এবং অন্যান্য বিশেষ শিল্পে ব্যবহৃত হয়।
বড় আকারের মডুলার উপাদান, ভারী শিল্প সরঞ্জাম, সেতু কাঠামো, বা অন্যান্য অতি-ভারী কার্গো জড়িত প্রকল্পগুলির জন্য, ওরিয়েন্টাল যানবাহন নির্দিষ্ট প্রকল্পের প্রয়োজনীয়তা অনুসারে একটি উপযুক্ত SPMT বা মডুলার পরিবহন সমাধান বিকাশ করতে পারে।
আপনার ভারী-লোড পরিবহন, মডুলার ইনস্টলেশন, বা SPMT প্রকল্প নিয়ে আলোচনা করতে ওরিয়েন্টাল যানবাহনের সাথে যোগাযোগ করুন।
সম্পর্কিত উত্পাদন:ব্রিজ বিম পরিবহনের জন্য স্ব-চালিত মডুলার ট্রান্সপোর্টার
300–400T স্ব-চালিত মডুলার ট্রান্সপোর্টার
5-অ্যাক্সেল স্ব-চালিত মডুলার ট্রান্সপোর্টার
সম্পর্কিত নিবন্ধ:কি স্ব-চালিত পরিবহন ভিন্ন করে তোলে?
কখন স্ব-চালিত পরিবহন ভারী যন্ত্রপাতির জন্য ভাল?
আরও পড়ুন:মডুলার ট্রেলার দ্বারা কোন ভারী যন্ত্রপাতি পরিবহন করা হয়?
কীভাবে স্ব-চালিত পরিবহন প্রচলিত মডুলার পরিবহন থেকে আলাদা?


